مشروع التخرج 2024 – الجامعة الكندية في دبي
ذراع روبوتية آلية من نوع SCARA
تصميم وبناء ذراع روبوتية بأربع درجات حرية من نوع SCARA لعمليات التقاط ووضع آلية بحركة دقيقة ومتكررة.
- السنة
- 2024
- الموقع
- دبي، الإمارات
- الأدوات والأساليب
- Mechatronics، Motion Control، Inverse Kinematics، Automation
التصميم الميكانيكي
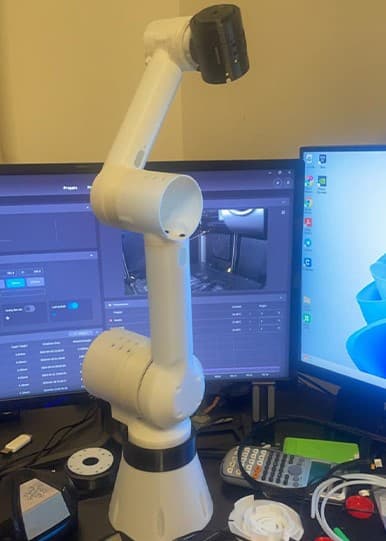
تم نمذجة الذراع الروبوتية في برامج التصميم ثلاثي الأبعاد مع التركيز على الصلابة ومدى الحركة وسهولة التجميع.
تم تحديد أبعاد المحاور بناءً على عزم الدوران المطلوب لضمان حركة سلسة ودقيقة تحت الأحمال.
التحكم والبرمجيات
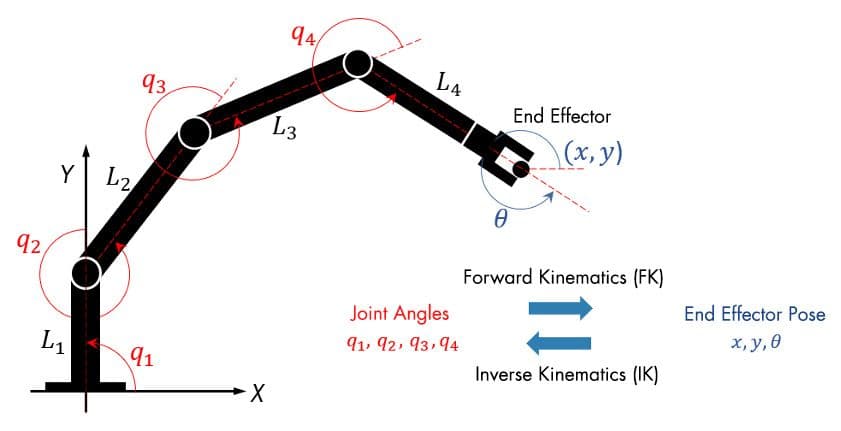
تم تنفيذ خوارزميات الحركة والحسابات الحركية (Kinematics) لتحريك طرف الذراع بين نقاط مسار محددة مسبقًا.
يدعم النظام تسلسلات آلية لعمليات الالتقاط والوضع، مع قابلية إضافة رؤية حاسوبية في النسخ المستقبلية.
الوسائط